复合机器人
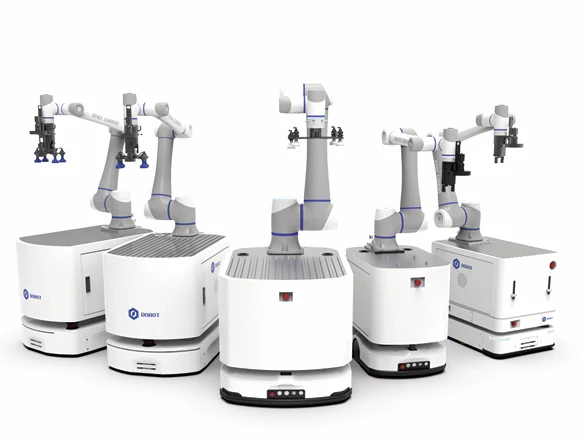
复合移动机器人运用 SLAM 激光导航、多传感器融合、机器视觉、人机协作等机器人领域前沿技术,实现货物自动识别、抓取、搬运等功能,主要应用于半导体、生物医药、汽车零部件、3C 电子等车间的物料搬运、自动上下料、智能巡检等场景。
激光 SLAM协作机械臂视觉对位自动充电二次开发接口
三维交互展示
拖动查看移动底盘、柜体、六轴机械臂与末端夹具。打开完整交互页,可调整各关节、切换视角、分解结构,或播放抓取、搬运与放置的连续动作。
打开完整三维交互页 ↗依据产品展示图建立的近似模型,动作仅为流程示意,不作为工程尺寸、工作空间或真实机器人控制依据。
核心能力
产品概述
由移动底盘与越疆 CR5A 协作机械臂组成,搭载激光 SLAM 导航与梅卡曼德视觉方案,配合防滑双夹爪、充电桩与调度软件,实现物料自动识别、抓取与搬运,支持 7×24 小时连续作业。
应用场景
半导体、生物医药、汽车零部件、3C 电子等车间的物料搬运、自动上下料、智能巡检;也是实验室助手整体解决方案的执行单元。
软件与调度
提供 HTTP / WebSocket 接口,支持二次开发与上位机、调度系统通讯,可实现多机调度并与 MES/ERP 对接。
关键参数与配置
参数用于前期沟通,最终以项目方案、样品验证和验收为准。
| 移动底盘 | 激光 SLAM 导航,定位 ±2 mm/0.5°,最大速度 1.5 m/s,载重 100–200 kg,900 mm 通道可通行。 实际通行能力以现场通道与坡度勘测为准。 |
|---|---|
| 协作机械臂 | 越疆 CR5A,5 kg 负载、6 自由度、±0.02 mm 重复定位精度,900 mm 工作半径。 末端工具按工件选配夹爪或快换盘。 |
| 视觉对位 | 梅卡曼德大视野 + 小视野实时视觉,实现抓取位置修正与精密上下料。 对位精度需结合工件特征现场验证。 |
| 机械臂 | 越疆 CR5A,6 自由度,额定负载 5 kg,工作半径 900 mm |
| 机械臂重复定位精度 | ±0.02 mm |
| 末端法兰 | GB/T 14468.1-50-4-M6,可选快换盘、夹爪 |
| 底盘尺寸 | 700 × 500 × 220 mm(长 × 宽 × 高,不含臂) |
| 底盘载重 | 100–200 kg |
| 整机尺寸 | 750 × 550 × 1300 mm(臂收拢) |
| 旋转直径 | 物理旋转直径 930 mm,安全旋转直径 1130 mm |
| 最大速度 | 底盘 1.5 m/s,最大旋转速度 180°/s |
| 通过性 | 坡度 ≤5%,最小通行宽度 900 mm 通道 |
| 导航方式 | 激光 SLAM + 多传感器融合 |
| 底盘定位精度 | ±2 mm / 0.5° |
| 末端对位 | 梅卡曼德大视野 + 小视野实时视觉方案 |
| 电池与续航 | 48V / 60Ah,续航 6–8 h,充电 2 h(10–80%),支持自动回充 |
| 对外供电 | 24V |
| 网络与接口 | Wi-Fi + 网口 + 串口 + IO,HTTP / WebSocket |
| 安全配置 | 急停、避障、防撞条、声光报警、安全 IO;6 个超声波雷达、2 个防跌落传感器 |
| 人机交互 | 10.1 寸安卓平板、无线遥控,配套充电桩 |
适用场景
半导体车间
物料搬运、自动上下料与智能巡检。
生物医药
实验室与洁净场景的物料转运与设备上下料。
汽车零部件
产线工件搬运与工位上下料。
3C 电子
车间物料流转与自动对接。
方案流程
从现场条件到交付验证
- 现场勘测 确认通道、坡度、站点高度、电梯门宽与作业范围。
- 任务配置 配置地图、站点、抓取点、视觉程序与调度任务。
- 联调试运行 多机调度、自动充电、系统对接与安全策略验证。