光模块自动插拔测试方案
由复合机器人、高精度定位相机、防滑双夹爪和智能软件系统组成,完成 TRAY 上料、扫码 MN/SN、跨工位移动对接、视觉动态定位、光模块插拔测试、下料以及多机调度与 MES/ERP 数据对接。
TRAY 上料扫码追溯动态对位自动插拔多机调度MES/ERP
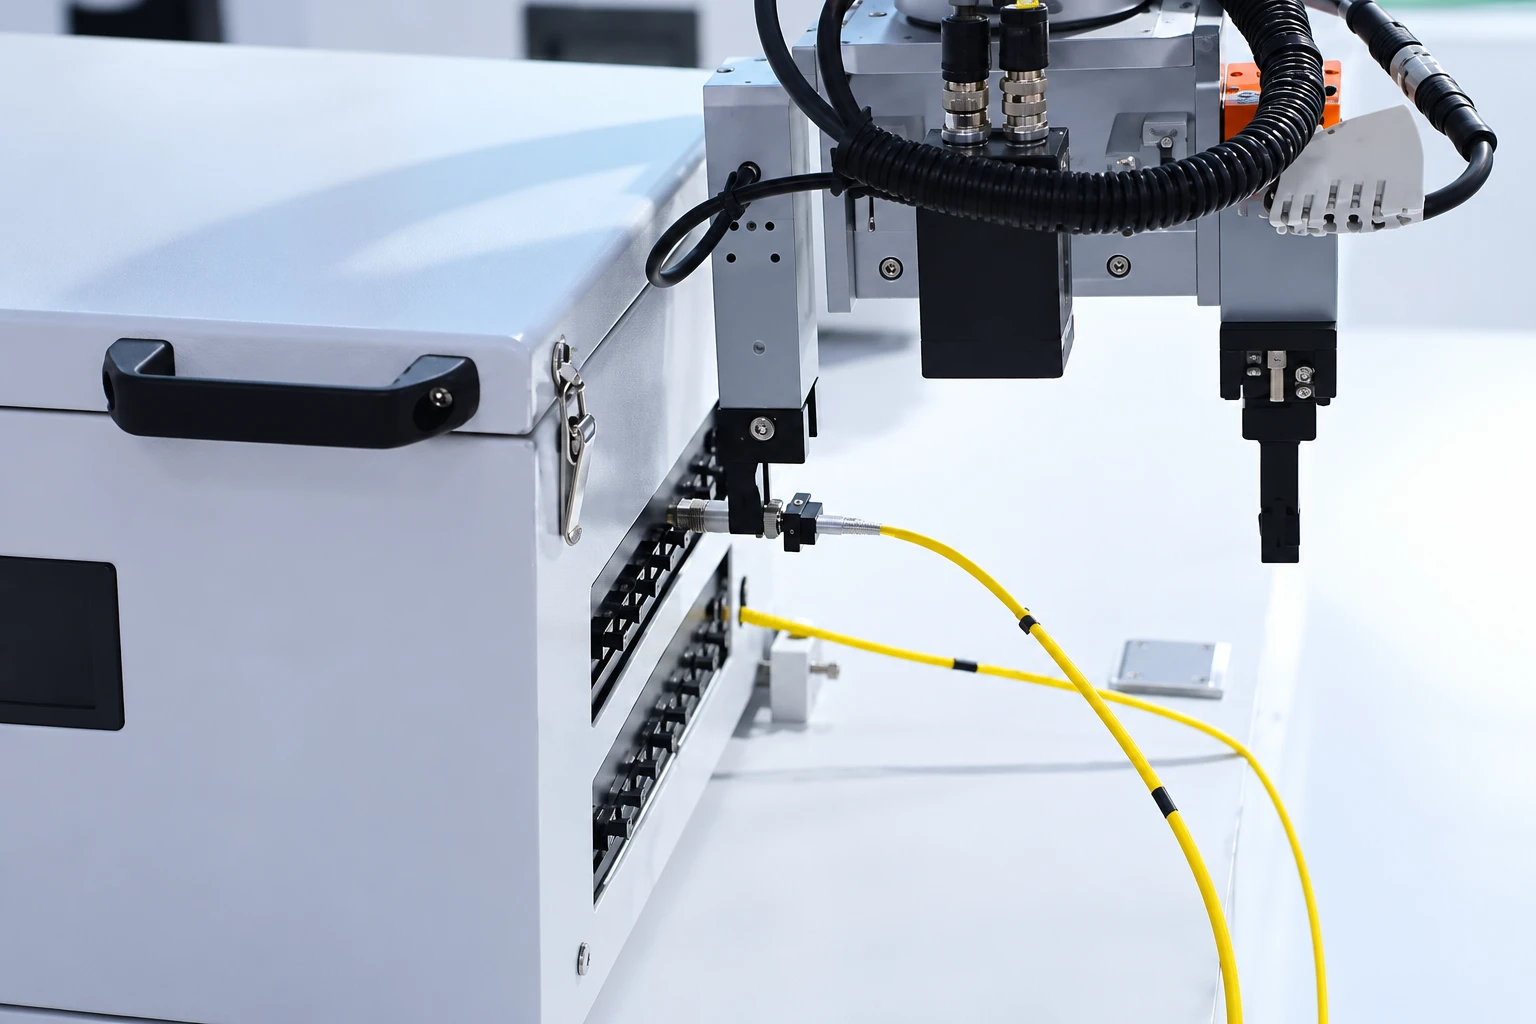 放大查看 ↗
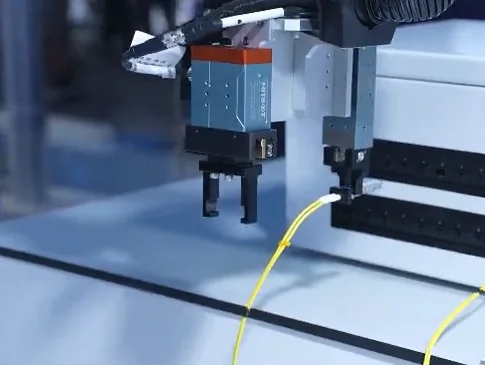
基于现有插拔工位实拍进行 AI 清晰化,局部细节以原始照片与实际设备为准。
要点说明
方案配置
高精度定位相机、复合机器人、防滑双夹爪与智能软件系统,替代人工跨工位搬运与重复插拔作业。
动态定位
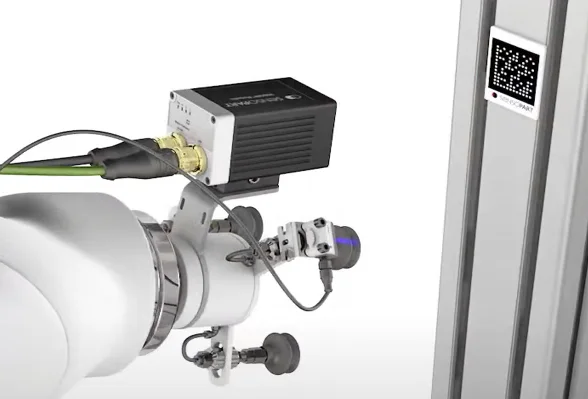
机器人移动到测试工位后,由内置高精度目标激光定位的智能相机进行视觉修正与动态定位,引导夹爪完成精准对接插拔,重复定位精度 ±0.02 mm。
产品兼容
通过更换夹爪适配 OSFP、CFP2、QDD 等不同形态光模块,插拔力可调,对接动作按真实接口验证。
关键参数与配置
参数用于前期沟通,最终以项目方案、样品验证和验收为准。
| 业务流程 | 模块上料 → 移动对接 → 插拔光模块 → 下料 → 多机调度 → 数据对接 |
|---|---|
| 上料方式 | TRAY 盘夹取,扫码读取 MN/SN 并绑定测试任务 |
| 定位方式 | 内置高精度目标激光定位的智能相机视觉修正、动态定位,重复定位精度 ±0.02 mm |
| 执行机构 | 复合机器人 + 防滑双夹爪,支持换爪 |
| 产品适配 | OSFP、CFP2、QDD 等封装形态,插拔力可调 |
| 软件能力 | 智能软件系统、多机调度、任务队列与异常处理 |
| 系统接口 | MES、ERP 数据对接,扫码与测试结果回写 |
适用场景
跨设备测试
机器人在多个测试工位之间执行搬运和插拔。
无人值守
支持任务队列、自动回充、报警和异常暂停。
多机协同
按产能和工位状态调度多台设备协同作业。
方案流程
从现场条件到交付验证
- 模块上料 从 TRAY 盘夹取光模块,扫码读取 MN/SN 并绑定任务。
- 移动对接 复合机器人自主移动到测试工位,视觉修正动态定位。
- 插拔光模块 更换适配夹爪(OSFP/CFP2/QDD),按可调插拔力完成插拔测试。
- 下料 测试完成后拔出模块并自动下料。
- 多机调度 智能软件系统按工位状态调度多台机器人协同。
- 数据对接 测试结果与 MES/ERP 对接,形成批次追溯。